起点课堂会员权益
 职业体系课特权
 线下行业大会特权
 个人IP打造特权
 30+门专项技能课
 1300+专题课程
 12场职场软技能直播
 12场求职辅导直播
 12场专业技能直播
 会员专属社群
 荣耀标识
爆火的 Jev 模型还能与具身结合,远比低价决策更有想象空间


在一批开源项目里,决策模型正被接进具身操作链路:有的用物理模拟先做排除法,把几何与运动学的粗筛交给代码,只把最终判断留给模型;也有项目把它放进无人机与真实机械臂的动作循环,减少对大模型的高频调用。
过去几天,一款决策模型 Jev 在海外技术社区引发集中讨论。多位开发者陆续公开测试案例:在浏览器自动化测试中,基于 Jev 的工具用约 7.073 秒完成了苏黎世到伦敦的航线查询与结果确认,全程调用 17 次 Jev,单次中位延迟 178 毫秒;在推特信息流过滤中,有开发者用它对单条推文做即时语义判定;在游戏测试中,社区有开发者自报跑出了整场低于 1 美分的 Subway Surfers 动作控制实验。除此之外,社区项目还在向模型与 Agent 路由、代码与内容审核、招聘筛选、金融交易与机器人仿真等方向扩展。
推出 Jev 模型的 TypeSafe AI 公司刚刚走出隐身状态,并宣布完成由 DCVC 领投的 4000 万美元种子轮融资。Forbes 援引知情人士称,该轮融资对公司的估值约为 2 亿美元。CEO Diogo Almeida 曾是 OpenAI 研究员,也是 2022 年 InstructGPT 论文的主要作者之一。
Jev 不输出自由文本。它接收一段非结构化或半结构化状态,在单次查询中返回类型化结果,包括从候选项中选择的 Choice、连续区间评分的 Score,以及布尔判断 Noul。候选项需要提前给定,模型不自行生成新的选项。TypeSafe 通过 RLCD 训练机制,希望让模型输出的置信度更接近任务测试分布下的实际准确率。目前产品输入定价为每百万 Token 0.042 美元,输出免费,官方公布的端到端调用延迟为 70 到 500 毫秒。
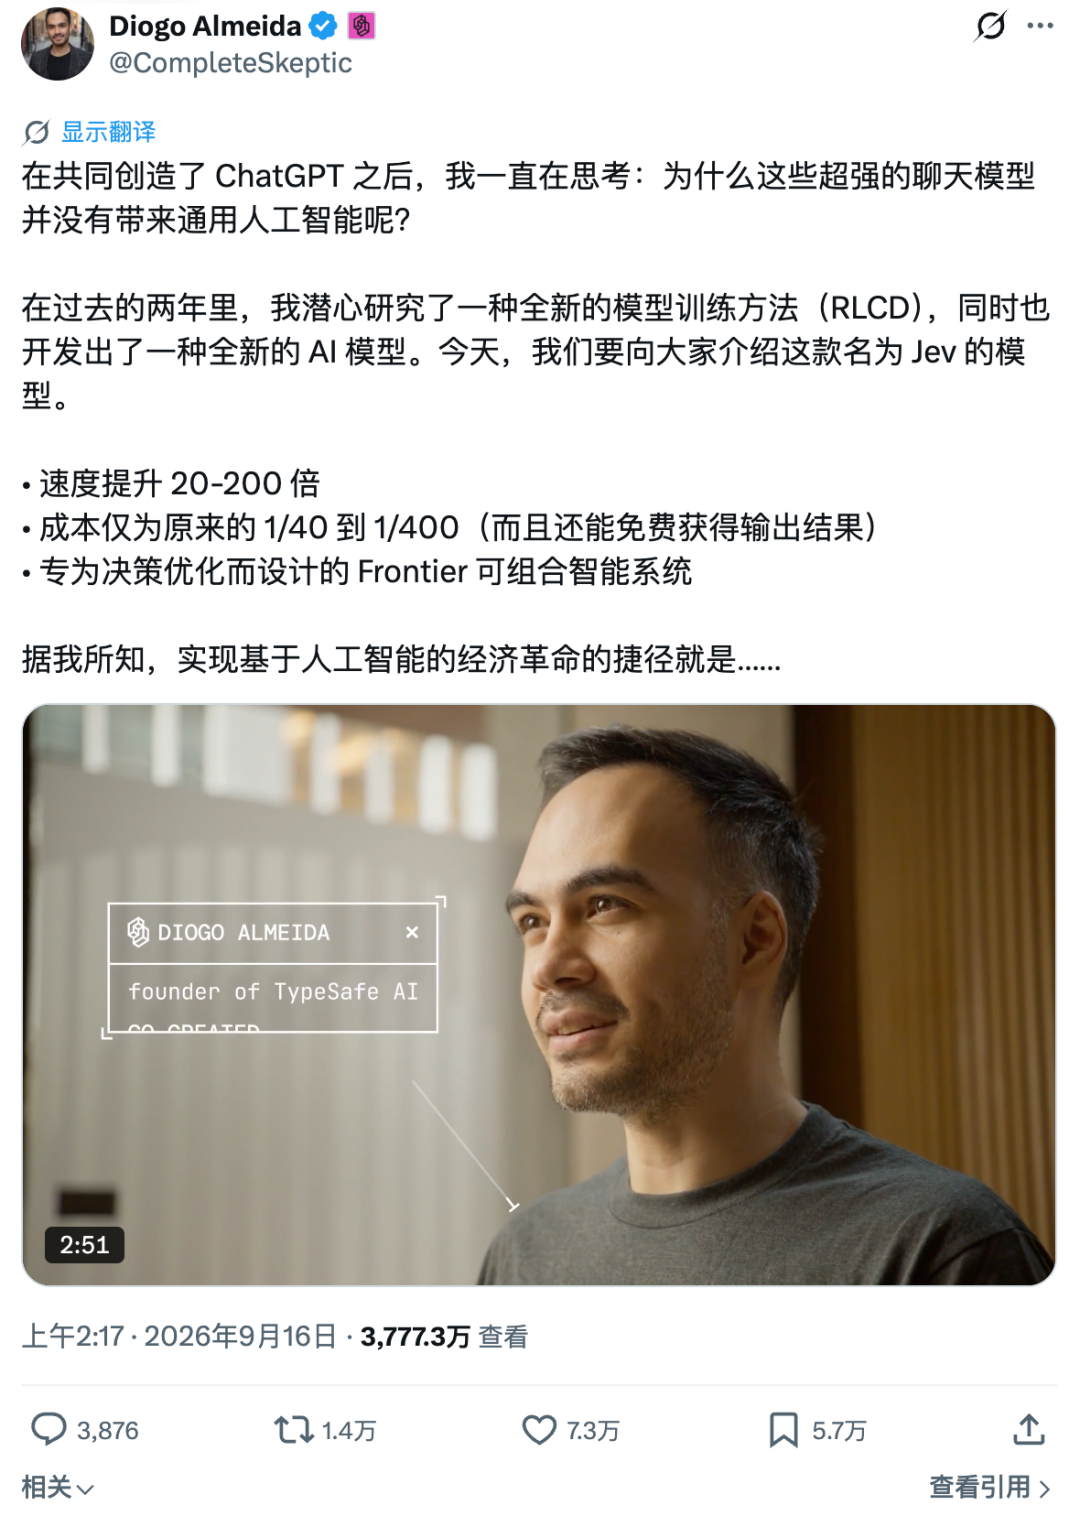
在软件自动化之外,一批开发者开始把 Jev 接入具身操作链路,尝试把原本由大模型、规则代码或人工完成的一部分判断单独拆出来。
用物理模拟筛掉错误动作
在开源项目 jev-robotics-demo 中,开发者使用 Google DeepMind 维护的 MuJoCo Menagerie 机器人模型库搭建仿真环境。机械臂采用 Franka Emika Panda 模型,末端安装 Allegro 四指灵巧手,场景中放置红、蓝两个方块。任务是抓起蓝色方块,再将其叠放到红色方块上。
对照路径由 Claude Opus 5 驱动。模型读取环境状态后,通过文本推理调用移动末端、开合手爪和读取状态三个低层工具,逐步完成抓取和堆叠。开发者记录的一次较顺利运行耗时约 55 秒,模型成本约 0.19 美元;另一次因为中途重试,耗时增加到 158.8 秒,成本达到 0.75 美元。
Jev 路径改变了这套分工,先让代码和物理模拟做“排除法”。程序先根据空间几何关系生成多个候选移动动作,再复制当前物理状态,对这些候选动作逐个向前推演,直接剔除够不着、可能撞倒方块或会导致抓持物滑落的不可行路线。经过这层初筛后,Jev 只需要在剩余的可行选项中做单选。
抓取也采用类似方式。手指真正闭合前,程序先在临时模拟环境中预演抓合,再将物体抬升 10 厘米,检查当前抓取是稳定抓紧、抓持过松还是抓空,再交由 Jev 判断是否正式下达抓取动作。
项目记录的一次 Jev 路径运行耗时约 19.1 秒,模型调用成本约 0.0006 美元。两条路径并不是同一套系统架构下的模型横向对照:Jev 路径已经把几何、运动学和部分物理约束提前交给代码与模拟推演去过滤,模型只负责在筛好的候选项之间做选择。
这套结构仍然停留在动作执行前的候选筛选。另一个同样基于 MuJoCo 的项目,则进一步把感知、判断和连续控制拆到了不同时间尺度。
无人机把判断从控制中拆出来
另一个开源项目 jev-drone 把 Jev 放进了自主飞行系统。项目在 MuJoCo 中使用 Skydio X2 四旋翼,机载摄像头提供深度和分割结果,程序再整理出前方障碍距离、障碍顶部高度、目标位置和目标丢失时间等状态。Jev 根据这些信息选择保持航向、左右绕行、爬升、刹车或重新寻找目标。
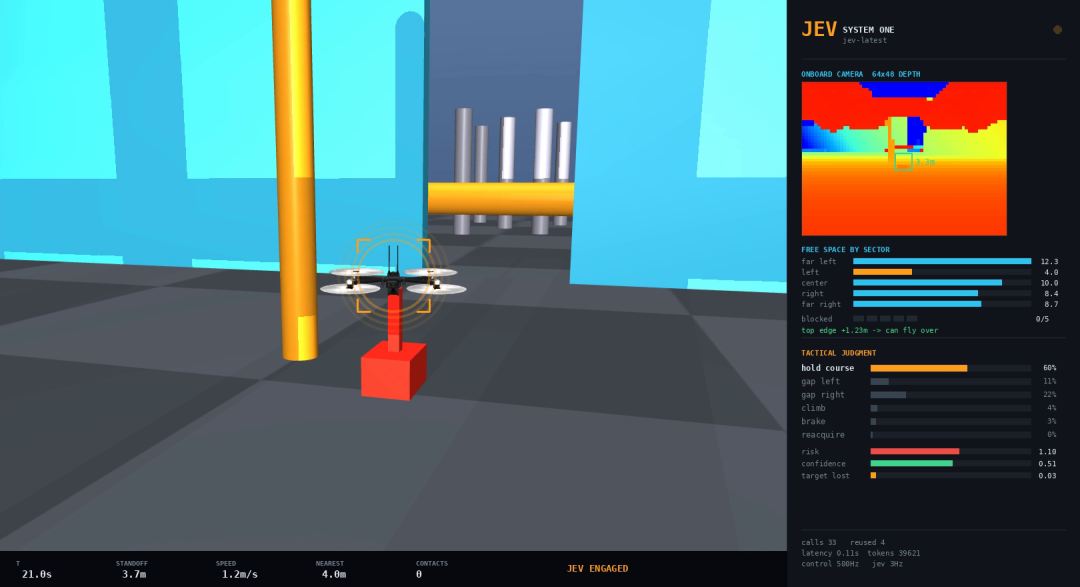
整个系统按不同频率运行:500Hz 的几何控制器负责推力和姿态,50Hz 的安全反射处理近距离风险,视觉状态约以 15Hz 更新,Jev 约以 2.5~3Hz 做一次战术判断。一次公开的 65 秒运行中,系统调用 Jev 80 次,单次中位延迟约 0.11 秒。
没有 Jev 时,基线策略主要根据左右剩余空间绕行,在横跨通道的低矮障碍前停住;加入 Jev 的一次运行中,系统选择从障碍上方通过,并继续处理移动障碍和目标短暂丢失。
早期版本虽然已经提供 climb 选项,但传给 Jev 的状态只有水平方向障碍距离,没有障碍高度、顶部可见性和无人机自身的爬升上限,模型并没有足够信息选择爬升。补入这些状态后,climb 才进入实际判断。开发者也明确说明,这组结果来自单次完整运行,不能据此判断 Jev 整体优于传统策略。
如果把这套分层放到机械操作中,可以保留的是感知、低频判断和高频执行之间的拆分。关节位置、速度、力矩和安全响应仍由底层控制器连续处理,视觉与传感器持续更新物体位置、接触和执行状态,再将其中需要判断的部分整理成有限选项。前两个项目都发生在仿真环境中,进入真实机械臂后,执行误差和硬件状态开始直接进入这条判断链路。
到了真机,Jev开始上移一层
开源项目 robo-harness 把 Jev 接进了一台真实的 SO-101 机械臂,并结合 LeRobot 0.6.0 运行多组动作测试。在 9 月 17 日的实机验收中,系统先调整关节位置增益,缓解伺服死区和重力负载的影响。
Jev Choice 模式随后在 14.2 秒内完成 5 个预设动作。Critic 模式下,第 6 步出现 0.92 度残差,底层控制代码捕获残差后触发重新观测和纠偏,用时 17.2 秒完成测试。
同一份验收记录中,规则模式完成 4 个动作耗时 8.6 秒。不同模式的动作数量和流程并不完全一致,因此这些数据不能直接作为执行效率比较,但 Jev 已经实际接入真机动作循环。
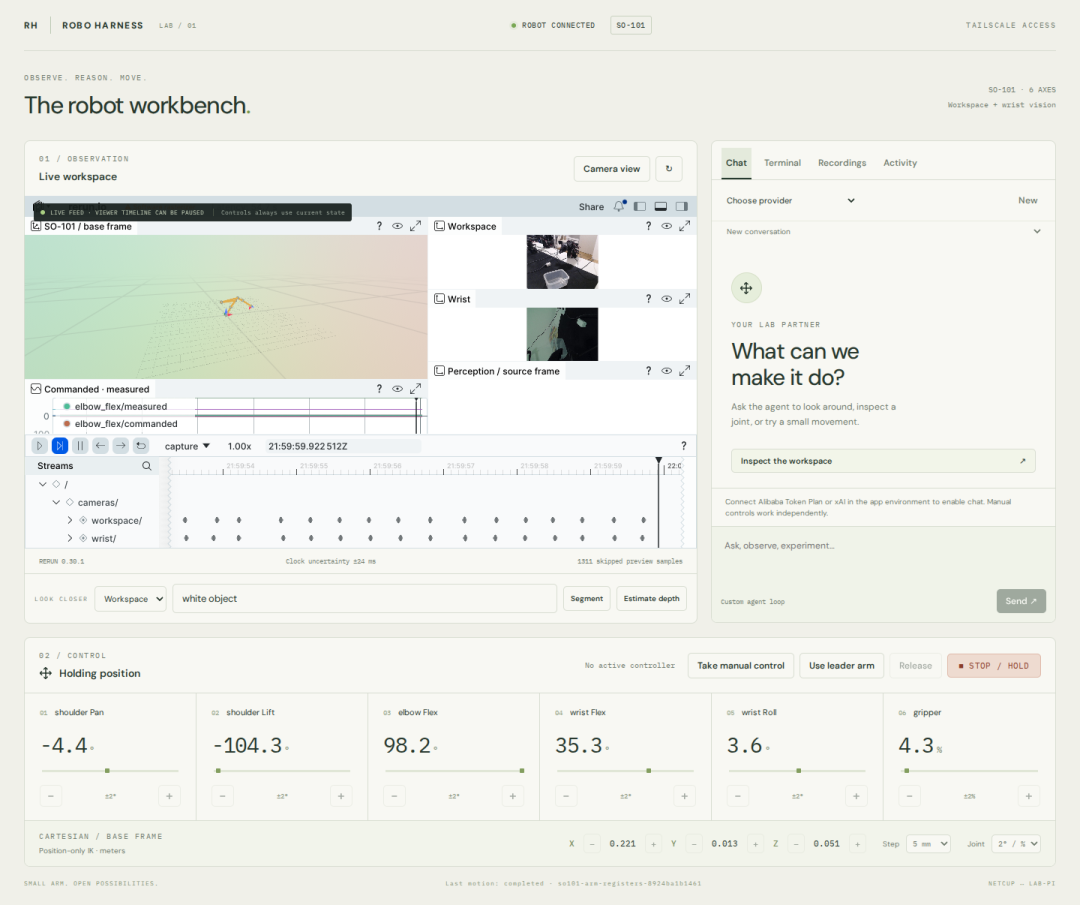
继续做抓取时,开发者发现把 Jev 放在微观关节层并不合适。最初的方案是给它一组 1.8 度的关节步进,在这些细小动作中不断选择下一步,但当前状态本身并不包含“目标在哪里、应该往哪走”的答案,最终无法完成寻物和抓取。
项目随后把调用层级上移。关节平滑跟踪继续由底层控制器处理,代码将目标在视野中的位置、夹爪开合度和关节执行反馈整理成状态,Jev 改为选择下一步是寻物、对准、下放还是抓取。
这套 Skill-level 架构在模拟机械臂中跑通过一次 209 个动作的抓取。随后的实体抓取则受到树莓派发热降频、图像编码占用大量 CPU,以及部分关节带载时力矩不足等问题影响。两次真机排障主要使用规则策略,因此公开记录还不能评价 Jev 在真实抓取中的 Skill-level 表现。
Jev 上移到 Skill 层后,代码仍然需要提前定义状态、候选动作和触发条件,部分复杂度也随之转移到状态设计和系统集成。
▍机器人 Agent 开始分流模型调用
前面的项目主要把 Jev 放在物理系统内部,quackd 则把分工继续推到了机器人 Agent 的模型调用层。它是一套开源机器人 Agent 框架,已经接入 SO-101 机械臂、轮式底盘等多类本体,由大模型根据当前状态和可调用动作逐步推进任务。
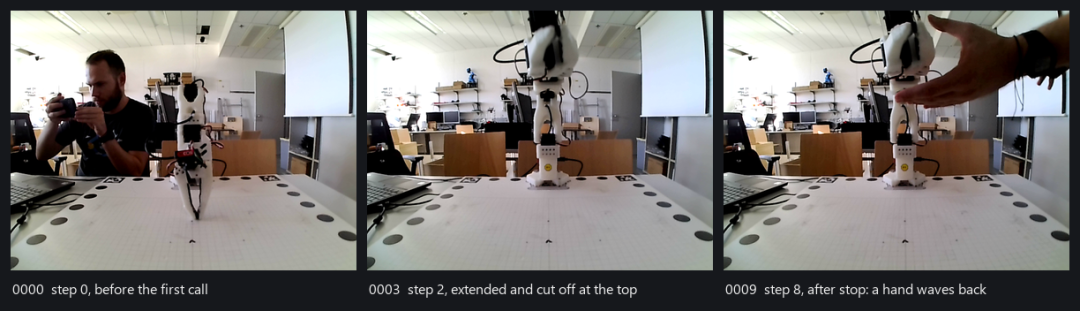
开发者记录了 GPT-6 Astra 驱动真实 SO-101 机械臂完成挥手、伸展和夹爪开合等任务。在其中一次挥手任务中,Astra 先读取机械臂状态,再生成关节目标,整条任务进行了 10 次模型调用,向机械臂下发 97 条底层指令。
这次运行总耗时 78.8 秒,其中约 62.1 秒用于等待 Astra 返回,机械臂实际运动约 12.2 秒。10 个模型回合中,有 6 次 move_joints 需要生成具体关节角度;读取状态、停止等调用则不需要重新生成连续参数。
开发者随后在 quackd 中增加 Jev Stepper。move_joints 这类需要生成数值或文本的调用继续交给 Astra;读取状态、停止、夹爪开合等候选已经固定的调用,可以进入 Jev 的判断路径。系统将当前状态和允许执行的候选动作送给 Jev,由它返回选择和置信度;置信度不足,或者当前调用仍然需要生成开放参数时,再交回 Astra。
按照此前真实挥手任务留下的调用记录,10 个回合中有 2 个符合 Jev Stepper 的分流条件。项目随后设计了 arm-grip-check,去掉 move_joints,只保留读取状态、闭合夹爪、再次读取状态、松开和停止等离散操作。在 mock arm + stub Jev 测试中,6 个回合里有 4 个满足 Stepper 的分流条件。
quackd 还提供 shadow 模式。Jev 可以在不影响实际执行的情况下针对同一状态给出判断,系统记录它与 Astra 的选择是否一致,以及概率和置信度。Jev Stepper 的代码已经实现,但公开资料目前还没有给出“真实 Jev API + 真实 SO-101”完整端到端运行结果。
Jev 开始进入更多场景
目前这些开源项目的测试数据都还有限,部分来自单次运行,部分停留在仿真、mock 或特定条件下,能否在复杂真实环境中稳定复现还很难判断。Jev 真正进入企业系统后,也需要结合具体业务流程重新组织状态、候选项和调用位置,同时处理内部数据、权限控制、网络稳定性以及错误决策成本。
现阶段,这些项目更适合作为一种工程思路来看。前面的实验已经把 Jev 放到了具身系统的多个判断节点,位置并不固定。关键是先把连续、开放的环境整理成状态和候选,再把其中已经收窄的问题单独交给决策模型处理。
把这套思路往外推,判断对象也会跟着变化。太空算力受星上算力、功耗、存储和下行窗口限制,需要不断决定先处理什么、暂存什么、优先回传什么,计算任务也可能在本星、其他节点和地面之间调度;Agent 里更直接的是模型和工具之间的路由,下一步调用谁、是否重试、什么时候换模型,本身就会产生大量有限判断;RSI 再往后一步,模型可以持续生成新的代码、训练 recipe 和实验分支,但每轮生成之后仍然要做候选筛选、结果比较和下一轮路径选择。
Jev 上线时间还很短,但围绕它的讨论已经迅速扩散,社区里甚至出现了把它称作 AI 的 “Internet moment” 的说法。讨论开始超出 Jev 这一款模型本身:当系统里的生成能力越来越强,把其中反复出现的判断单独拆出来,再嵌进企业原有的业务流程、数据结构和系统接口,可能会形成更多具体的产品形态。
本文由人人都是产品经理作者【有新Newin】,微信公众号:【有新Newin】,原创/授权 发布于人人都是产品经理,未经许可,禁止转载
题图来自Unsplash,基于 CC0 协议


- 目前还没评论,等你发挥!